

 2026-11-22 08:00:01


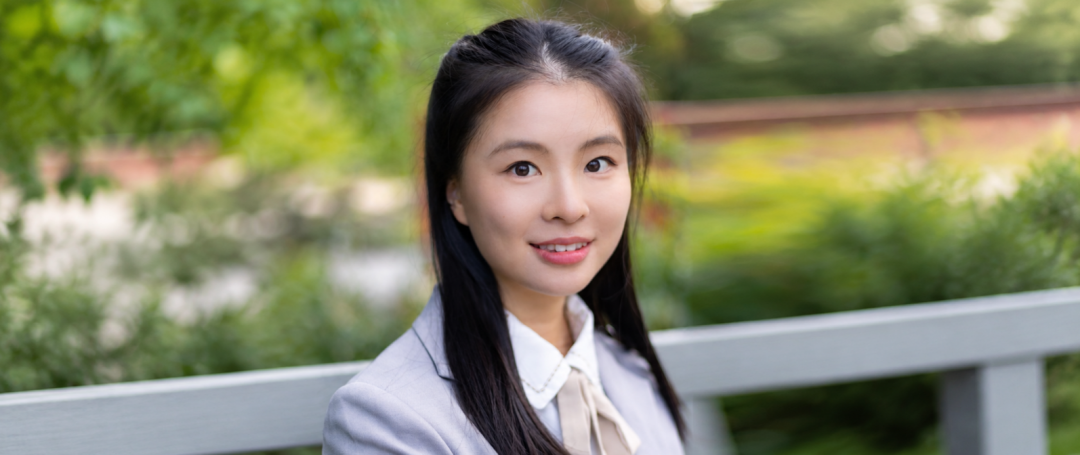
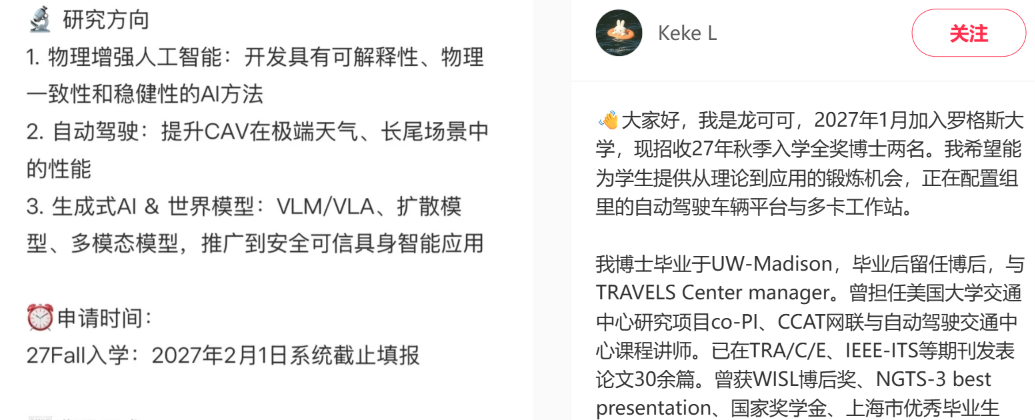
龙可可本科毕业于长安大学,硕士毕业于同济大学,2024年获得威斯康星大学麦迪逊分校(UW–Madison)土木与环境工程博士学位,随后留校从事博士后研究。
她的研究主要围绕AI在真实交通环境中的应用展开,涉及物理增强AI、自动驾驶和智能交通系统。
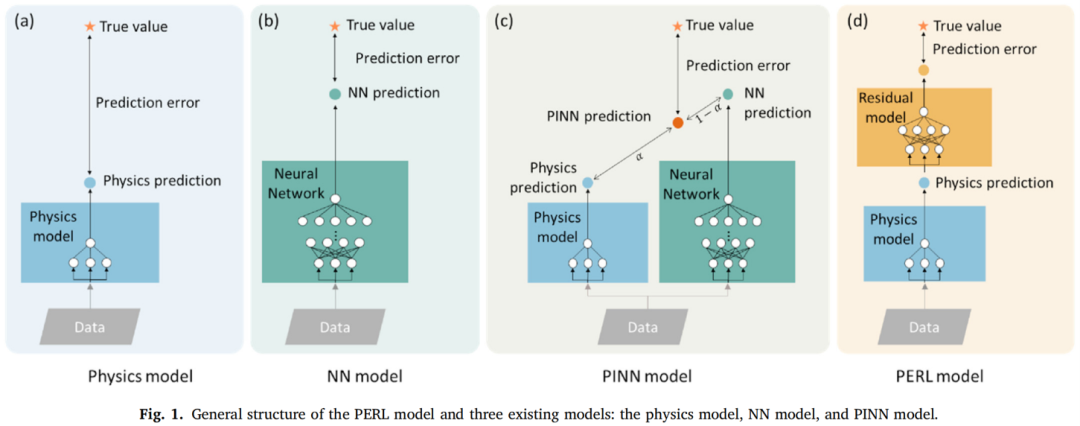
早期研究中,她尝试将物理规律融入机器学习,让AI在处理交通问题时不仅依赖数据,还能遵循现实世界的运动规律。
例如,在车辆轨迹预测中,她提出了物理增强残差学习(PERL)方法,将传统物理模型与神经网络结合,先利用物理规律给出基础预测,再让AI学习和修正其中的误差。相关研究于2025年发表于《Communications in Transportation Research》。
随着研究深入,龙可可开始将关注点从车辆运动预测延伸到自动驾驶决策。
2026年,她与合作者发表了一项视觉语言模型辅助自动驾驶控制的研究VLM-MPC,将视觉语言模型与传统车辆控制系统结合:让大模型负责理解道路场景、提供驾驶建议,再由控制系统执行具体动作,减少大模型直接控制车辆可能带来的安全风险。
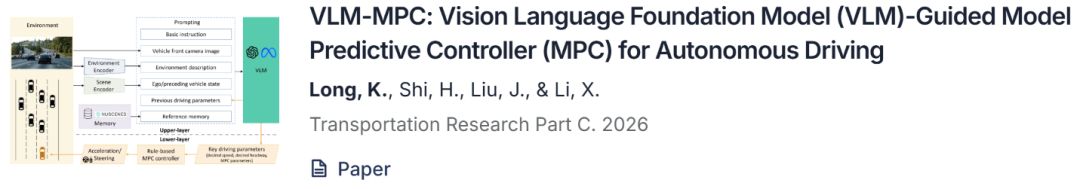
研究还在CARLA自动驾驶仿真环境中进行了测试,覆盖夜间、雨天和交叉路口等复杂场景。
除了让自动驾驶系统更好地做出决策,她也关注大模型能否准确理解交通场景。
2026年10月,她与合作者的一项视觉语言模型幻觉缓解研究被《Transportation Research Part C》接收。
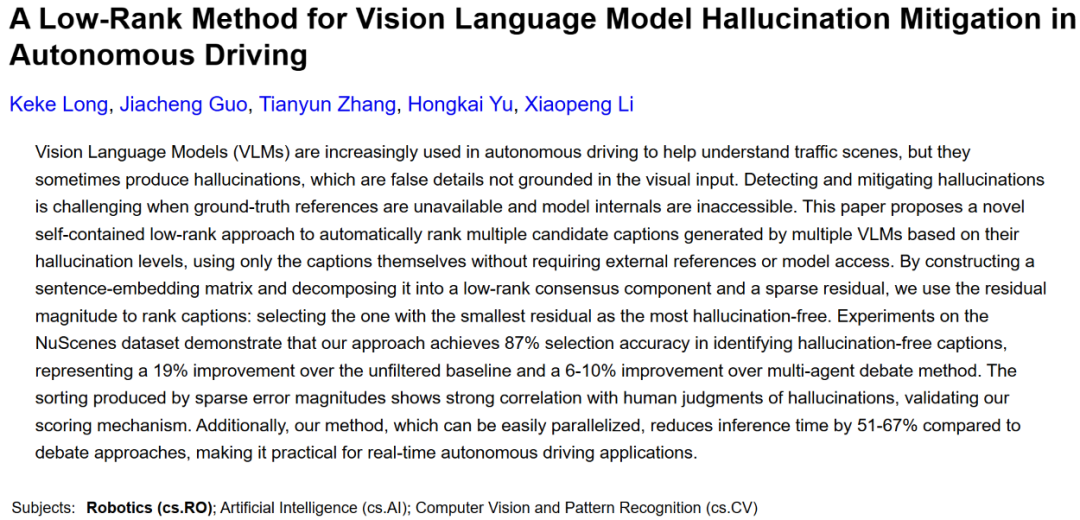
该研究通过比较不同模型对同一交通场景的描述,识别不一致的信息,筛选更可靠的结果,在nuScenes数据集上取得了87%的无幻觉描述筛选准确率。
此外,她参与的CATS-V2V车车协同感知数据集研究入选CVPR 2026,为自动驾驶车辆之间的信息共享与协同感知提供了数据支持。
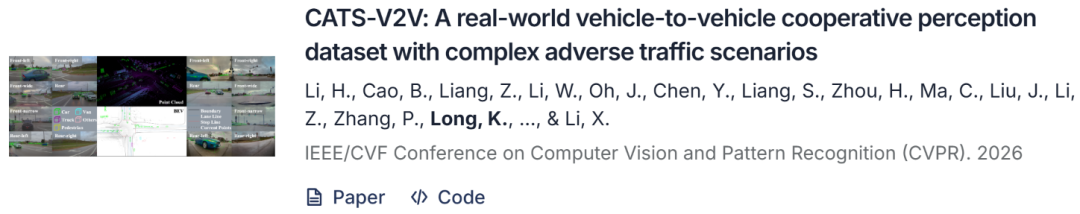
除科研工作外,她曾担任美国联邦资助交通研究项目联合负责人(Co-PI),参与了美国网联与自动驾驶交通中心(CCAT)的课程教学。目前她还是《Expert Systems》副编辑。
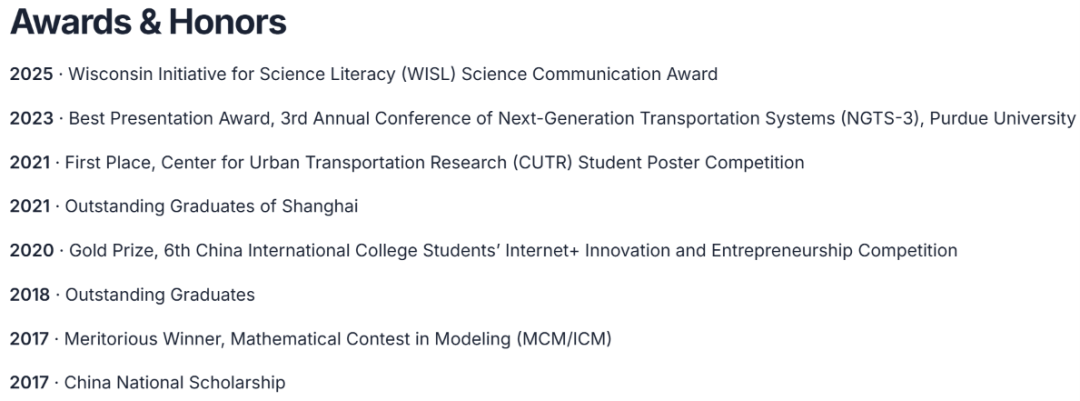
龙可可还曾获得WISL科学传播奖、第三届下一代交通系统会议(NGTS-3)最佳报告奖、CUTR学生海报竞赛一等奖,以及国家奖学金、上海市优秀毕业生等荣誉。
加入罗格斯大学后,龙可可将进一步探索视觉语言模型、VLA和世界模型等技术,希望让AI从理解图像和交通场景,逐步走向对真实环境的感知、决策与行动。
这也意味着,她的研究将不再局限于智能交通,而是向更广泛的物理世界智能领域拓展。
END
关注+星标,获取AI前沿进展与开源一线动态
 关注公众号
 智猩猩AI的公众号